Physical AI: Dr. Markus Wulfmeier über Roboter im Einsatz
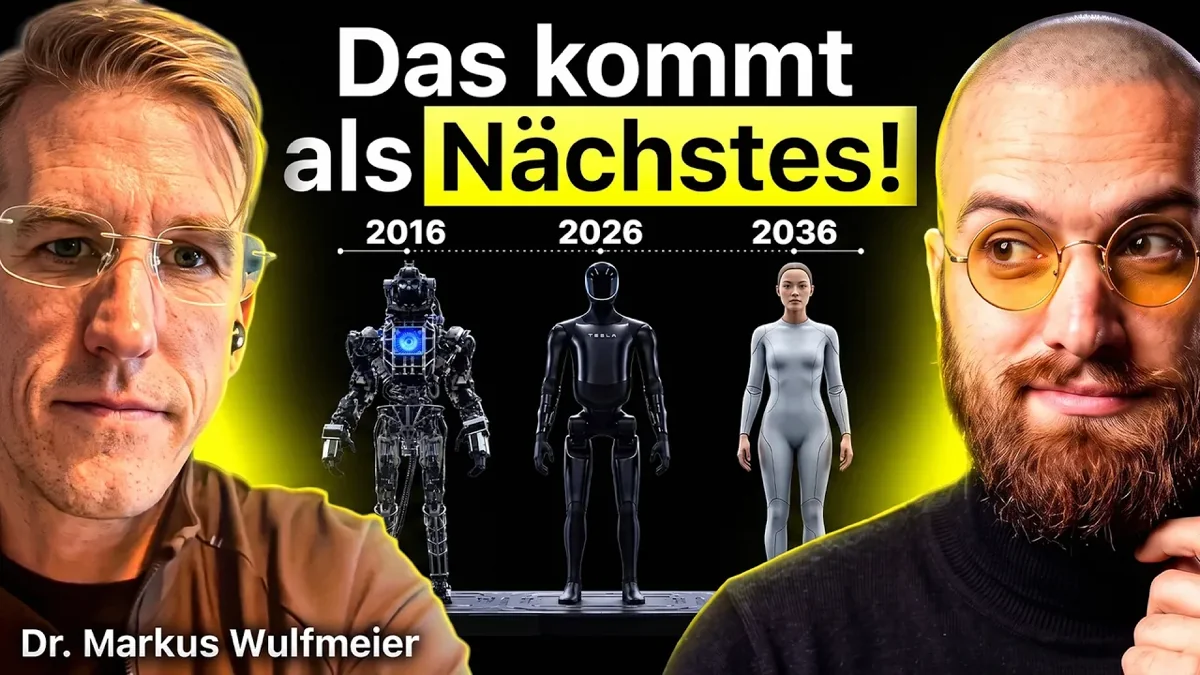
Physical AI ist Künstliche Intelligenz für die physische Welt, die Roboter greifen, packen und laufen lässt. Im Interview mit Leonard Schmedding von Everlast AI erklärt Dr. Markus Wulfmeier, wie nah universelle Roboter sind. Der Forscher arbeitete fast acht Jahre bei Google DeepMind, zuletzt im Kernteam von Gemini Robotics. Seit April ist er Chief Scientist bei Nomagic in Warschau.
Nomagic hat über 84 Millionen Dollar eingesammelt. Die Roboter des Unternehmens greifen unter anderem bei Zalando jeden Monat Millionen Artikel. Wir fassen zusammen, was das Gespräch für Unternehmen bedeutet. Drei Fragen stehen im Zentrum: Welche Daten zählen, welche Roboter kommen zuerst, wie bleibt der Einsatz sicher?
Physical AI und Sprachmodelle: Was GPT-6 in der Robotik leistet
Der CEO von Unitree nannte es kürzlich seinen größten Fehler, zu wenig an KI geglaubt zu haben. Sein Team setzte GPT-6 auf mehrere Roboter und sah sehr gute Ergebnisse. Im August rechnete er noch mit zwei bis zehn Jahren bis zum Durchbruch. Jetzt hält er im besten Fall ein bis zwei Jahre für möglich.
Wulfmeier ordnet das nüchtern ein. Sprachmodelle seien in einigen Bereichen stark und hätten in anderen große Schwächen. Für Nomagic zählt, wo sich die Modelle direkt in laufende Prozesse einbauen lassen. Demos allein bringen keinem Kunden einen Vorteil.
Ein Engpass ist die Latenz. In Teilen der Logistik darf ein System eine halbe Sekunde warten. Laufen auf zwei Beinen verlangt dagegen eine deutlich höhere Regel-Frequenz. Die Antwort sind hierarchische Systeme. Ein Modell plant langsam, eine schnelle Steuerung liefert die Reflexe.
Die 99,9-Prozent-Hürde: Warum Breite allein nicht reicht
Die größten Fortschritte der letzten Jahre lagen laut Wulfmeier in der Breite. Roboter lösen heute neue Aufgaben mit unbekannten Objekten. Daran arbeitete er auch im Team von Gemini Robotics. Für den Einsatz im Betrieb genügt das noch nicht.
Ein Roboter, der hunderte Aufgaben zu 40 bis 90 Prozent löst, bringt kommerziell nichts. Unternehmen brauchen einzelne Aufgaben mit 99 oder 99,9 Prozent Erfolgsquote. Wulfmeier nennt das Mastery oder Virtuosität. Bei einer Erfolgsquote von 50 Prozent sei die Technik schon erstaunlich weit. Bei 99,9 Prozent schrumpft der Anteil lösbarer Aufgaben stark.
Die letzten Prozentpunkte kosten am meisten. Beim Reinforcement Learning verschlingt das letzte Prozent oft die Hälfte des Aufwands. Ähnliche Muster zeigen die Scaling Laws für Rechenleistung und Token. Als Brücke dient ein Harness, bekannt aus dem KI-Coding. Klassische Robotik-Systeme umrahmen das gelernte Modell und machen es vor der Perfektion einsetzbar.
Einsatzdaten schlagen YouTube-Videos und Simulation
Die Bitter Lesson besagt: Daten und Rechenleistung schlagen auf lange Sicht jedes von Hand gebaute System. Wulfmeier ergänzt eine Nuance. Es müssen die richtigen Daten sein. Ein Modell lernt keine Mathematik aus Texten ohne Mathematik.
YouTube-Videos liefern Weltwissen und visuelle Dynamik. Den Clips fehlen aber die Aktionen, also die Motor-Signale eines Roboters. Google zeigte mit Gemini 4 Argon, wie der Humanoide Apollo siebenmal beim Cornhole trifft. Selbst dafür braucht es laut Wulfmeier Versuche auf dem echten Roboter.
Simulation sieht er als Multiplikator für Daten und Tests. Als Ersatz taugt sie nicht, denn jeder Simulator wird an der echten Welt geeicht. Warum dieser Transfer so schwer ist, beleuchten wir in unserem Artikel über Sim-to-Real.
Den wertvollsten Datensatz liefert der laufende Betrieb. Allein bei Zalando kamen laut einer älteren Zahl rund 2 Millionen Picks pro Monat zusammen. Für dieselbe Menge per Teleoperation bräuchte Nomagic etwa 30 Menschen. Diese Einsatzdaten entstehen ohne Zusatzkosten, weil die Roboter bereits nützliche Arbeit leisten.
Spezialisten vor Humanoiden: Wo Physical AI zuerst ankommt
Viel Kapital fließt aktuell in humanoide Roboter. Wulfmeier erwartet trotzdem schnellere Fortschritte bei Spezialisten. Solche Systeme erreichen früher ein Niveau, das den Einsatz rechtfertigt. Aus diesen Einsätzen wachsen die Modelle Schritt für Schritt zu Generalisten.
Zwischen Roboterarm und Humanoid liegt ein breites Spektrum. Nomagic setzt meist einzelne Arme ein und forscht an Systemen mit zwei und drei Armen. In vielen Fabriken braucht kein Roboter Beine. Oft genügen Greifer mit zwei oder drei Fingern. Dazu kommen wechselbare Endeffektoren, etwa für Schuhkartons oder schwere Objekte.
Bei Zeitplänen bleibt der Forscher vorsichtig. Lager, Logistik und Fertigung komplett in Roboterhand hält er für nahe Zukunft. Den sicheren, vollautonomen Haushalts-Humanoiden datiert er auf 2050. Das Jahr entspricht dem RoboCup-Ziel, ein menschliches Fußballteam zu schlagen. Für 2030 erwartet er, dass Roboter neue Aufgaben in Tagen statt in Monaten lernen.
Demo-Videos überzeugen ihn kaum. Ein Video zeigt nichts über die Steuerung dahinter. Schon vor Jahren brachte ein Roboter von Willow Garage ein Bier, komplett per Teleoperation. Entscheidend ist die Autonomie-Rate: Wie oft greift noch ein Mensch ein?
Asimovs Robotergesetze: So bleibt Physical AI sicher
DeepMind führte im März 2025 mit Gemini Robotics 1.0 den Asimov-Benchmark ein. Die Idee dahinter: Ein festes Regelwerk soll Roboter binden. Sprachmodelle umgehen antrainierte Regeln jedoch immer wieder. Wulfmeier verlässt sich deshalb nie allein auf das Modell.
In der physischen Welt ist die Fehlertoleranz gering. Ein Fehler zerstört Ware, legt eine Anlage still oder gefährdet Menschen. Nomagic ergänzt das Modell daher um harte Checks. Kräfte und Tempo sind begrenzt, die Low-Level-Steuerung stoppt bei Kontakt. Menschen überwachen die Anlagen zusätzlich aus der Ferne.
Sicherheit bleibt für ihn eine Daueraufgabe. Teams müssen laufend prüfen, ob die Schranken noch greifen. Dieselbe Vorsicht bremst die rekursive Selbstverbesserung in der Robotik. Anthropic nennt laut Schmedding bereits 26 Prozent KI-getriebene Selbstverbesserung. Roboter müssen jede Änderung in der echten Welt beweisen, und die läuft nur in Echtzeit.
Bei Hardware-Regeln für Haushalts-Roboter rechnet Wulfmeier fest mit Regulierung. Ein 30 Kilogramm leichter Roboter im Strickanzug birgt andere Risiken als ein 80-Kilo-Humanoid. Die Gesetzgebung muss aus seiner Sicht schneller mit der Technik Schritt halten.
Europa: Talent ist da, Rechenleistung fehlt
Wulfmeier sitzt in der Jury der Next Frontier AI Challenge der SPRIND. Die Agentur steckt 125 Millionen in neue europäische KI-Labs. Zehn Teams sind aktuell dabei. Gesucht sind riskante neue Ansätze statt Kopien amerikanischer Rezepte. Die Summe sieht er als Katalysator für weiteres Kapital.
Ein Talentproblem hat Europa aus seiner Sicht nicht. Die Unis bilden stark aus, viele Köpfe ziehen aber weg. Der massive Blocker ist Rechenleistung. Die Investitionen in Rechenzentren wachsen ihm deutlich zu langsam.
Nomagic bleibt wegen des Talentpools in Europa. Das Engineering sitzt in Warschau, ein Forschungslab entsteht in Zürich. Viele Kunden sitzen ebenfalls hier, das beschleunigt jeden Rollout. Zürich nennt er ein starkes Ökosystem für Robotik und KI.
Fazit: Physical AI wächst leise in der Industrie
Physical AI kommt zuerst dort an, wo Roboter täglich Millionen Handgriffe leisten. Für Unternehmen aus Logistik und Fertigung heißt das: Spezialisierte Systeme liefern heute schon Wert. Wir empfehlen, Projekte an Erfolgsquote und Autonomie-Rate zu messen. Ein schönes Demo-Video belegt wenig.
Der Humanoide für jeden Haushalt bleibt laut Wulfmeier ein Fernziel. Die stille Automatisierung der Industrie läuft dagegen längst. Für alle, die selbst Roboter programmieren wollen, führt kilernen.de eine Warteliste zur Agentic Robotics Masterclass. Bis 2030 dürfte die KI für die physische Welt viele Lager und Fabriken prägen.
Häufige Fragen
Was ist Physical AI?
Physical AI bezeichnet KI-Systeme, die in der physischen Welt handeln. Solche Systeme steuern Roboterarme, Humanoide oder Fahrzeuge. Anders als reine Sprachmodelle braucht Physical AI Daten aus echter Interaktion, also Aktionen und Motor-Signale. Dr. Markus Wulfmeier betont im Interview, dass Fehler hier teurer sind als im Digitalen. Ein Fehler zerstört Ware, stoppt eine Anlage oder gefährdet Menschen. Deshalb verlangt der Einsatz im Betrieb Erfolgsquoten von 99,9 Prozent.
Wann kommt der humanoide Haushaltsroboter?
Dr. Markus Wulfmeier nennt 2050 für den ersten sicheren und vollautonomen Haushalts-Humanoiden. Das Jahr lehnt er an das RoboCup-Ziel an, ein menschliches Fußballteam zu besiegen. Deutlich früher erwartet er komplett automatisierte Lager, Logistik und Fertigung. Dort fallen große Datenmengen an, und die Sicherheit lässt sich besser kontrollieren. Demo-Videos von Haushalts-Robotern sagen wenig aus, weil oft ein Mensch per Teleoperation steuert.
Reichen Sprachmodelle wie GPT-6 für die Robotik aus?
Laut Wulfmeier reichen sie allein nicht aus. Sprachmodelle bringen Weltwissen mit und lösen viele Aufgaben mit mittlerer Erfolgsquote. Für 99,9 Prozent braucht es Daten aus dem echten Einsatz des jeweiligen Roboters. Dazu kommt die Latenz: Reaktive Aufgaben wie Laufen verlangen schnelle Regelkreise. Die Praxis setzt daher auf hierarchische Systeme. Ein großes Modell plant, eine schnelle Low-Level-Steuerung führt aus.
Lassen sich Asimovs Robotergesetze technisch umsetzen?
Ein Regelwerk im Modell allein genügt nach Wulfmeiers Einschätzung nicht. Sprachmodelle umgehen antrainierte Regeln immer wieder. Nomagic kombiniert das Modell deshalb mit harten Checks außerhalb des Modells. Dazu zählen begrenzte Kräfte, begrenztes Tempo und eine Steuerung, die bei Kontakt stoppt. Menschen überwachen die Anlagen zusätzlich aus der Ferne. Sicherheit versteht er als laufenden Prozess, den Teams bei jedem Rollout neu prüfen.
Warum reicht Simulation für das Roboter-Training nicht?
Simulation vervielfacht Daten und Tests, ersetzt die echte Welt aber nicht. Jeder Simulator muss an realen Messwerten geeicht werden. Alle denkbaren Gewichte und Reibungswerte gleichzeitig zu trainieren, sprengt den Rechenaufwand. Selbst Teams mit starkem Fokus auf Sim-to-Real testen am Ende auf dem echten Roboter. Wulfmeier nutzt Simulation daher als Multiplikator für Signale aus dem laufenden Betrieb.